Define the operation
Submit geographic polygon coordinates or a KML/GeoJSON flight boundary, aircraft configuration, MTOW and VLOS intent.
We are developing AI-assisted pre-flight site-analysis and compliance-support software for Canadian remotely piloted aircraft system operations.
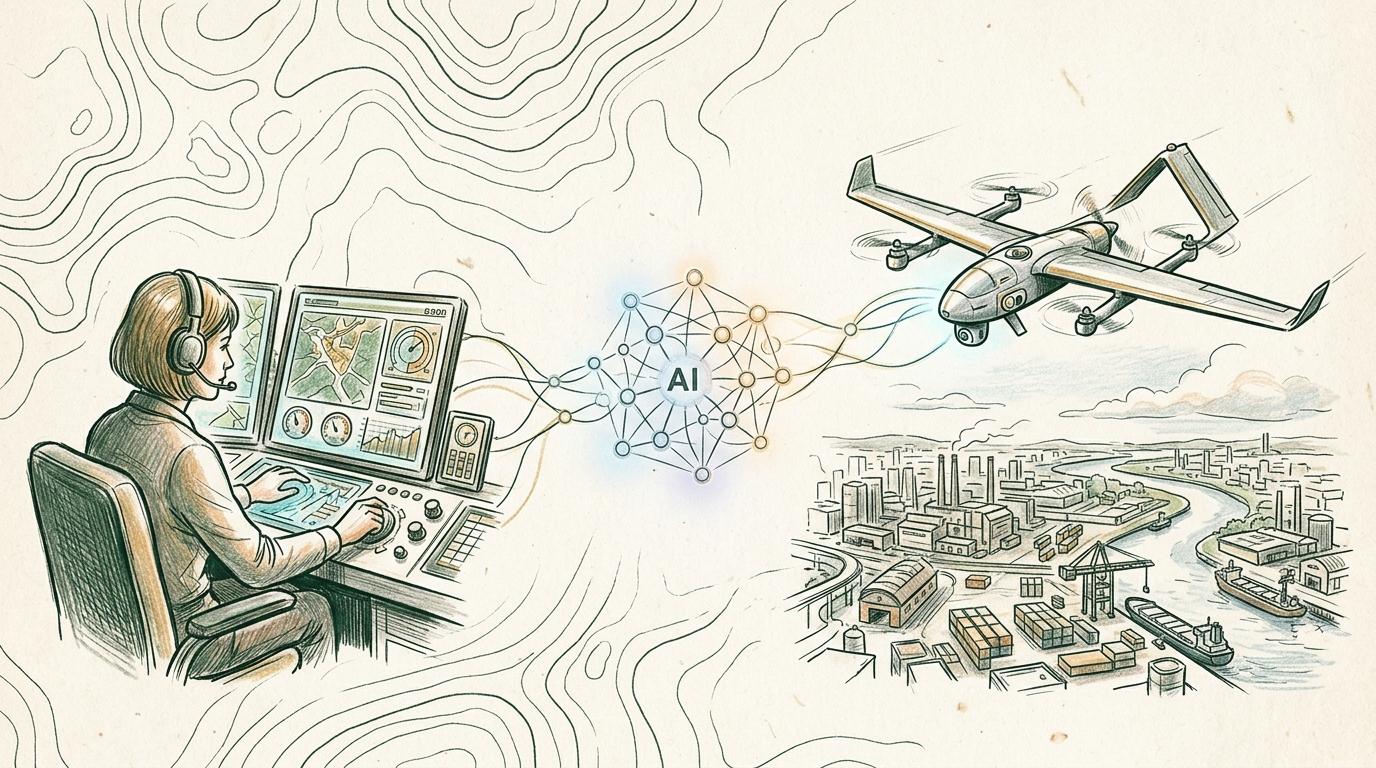
The planned software service turns mission geography and operational inputs into structured decision support for qualified RPAS personnel.
Submit geographic polygon coordinates or a KML/GeoJSON flight boundary, aircraft configuration, MTOW and VLOS intent.
Combine terrain, obstacles, airspace context and documented operating rules in a reproducible analysis pipeline.
Generate a cited, traceable report for human review, mission planning and compliance-file preparation.
Decision-support boundary: Acanthus software is not an aviation authority and does not issue flight authorization or replace pilot judgement, NAV CANADA coordination, or applicable Transport Canada approvals.
The physical aircraft program and compliance tooling provide a real test case for the software being developed.
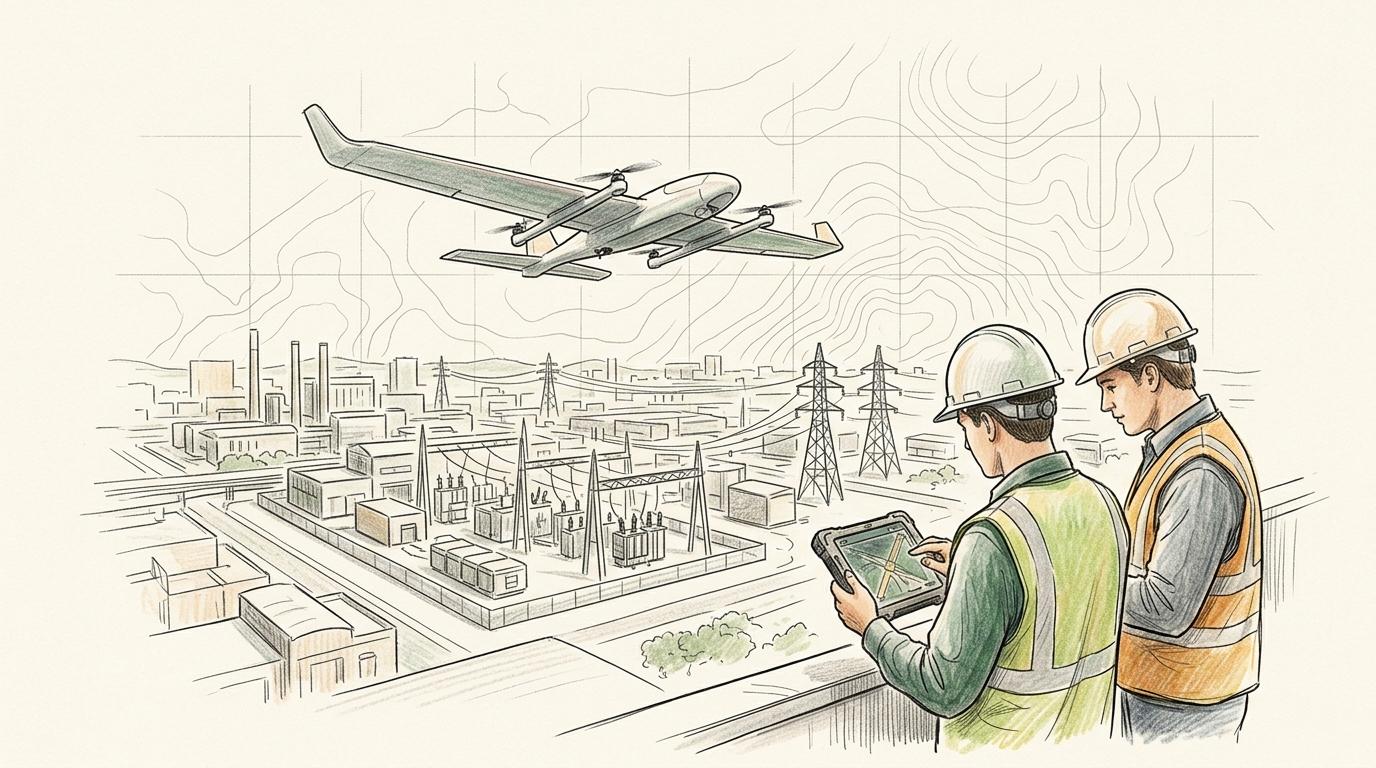
Custom-built Flightory Stallion VTOL, Canadian registration C-2608584630. Phase 1 uses a 3.0 kg estimated MTOW baseline.
Transport Canada Safety Assurance Declaration accepted for Class C controlled airspace operations under Standard 922 technical requirements.
Structured schemas, rules and reproducible validation outputs exist for VLOS operational records and technical-file traceability.
Multi-model AI profile manager supporting sovereign offline execution (`Ollama`), automated CAD budget bounds, AST standards compliance, and audit-grade daily log traceability.
Continuous flight telemetry ingestion, hardware-in-the-loop (HIL) stress testing, and real-time load simulation pipeline actively running for system resilience.
The Google Cloud geospatial site-analysis workflow and Gemini 3.7 Flash reasoning pipelines are actively being prototyped.
The proposed stack separates deterministic spatial computation from AI-assisted report drafting and keeps regulatory decisions with qualified people.
Host the site-analysis API and isolated processing jobs.
Store submitted polygons, geospatial inputs and generated artifacts with traceable identifiers.
Run scalable spatial joins, boundary checks and analysis queries.
Evaluate terrain and land-surface datasets, subject to commercial access and applicable terms.
Visualize mission context and, where appropriate, inspect 3D obstruction environments.
Draft cited report narratives from computed evidence, never autonomous regulatory clearance.
Complete the aircraft build, technical evidence and polygon-driven site-analysis MVP.
Extend the operational model only after separate testing, risk assessment and authorization work.
Evaluate detect-and-avoid and long-range workflows as future, separately validated capabilities.
Acanthus Project is led by founder Luc from Quebec City. Technical, startup-program and pilot-collaboration inquiries are welcome.
Nous developpons un logiciel d'analyse de site avant vol et de soutien a la conformite, assiste par l'IA, pour les operations canadiennes de systemes d'aeronefs telepilotes.
Le service logiciel prevu transforme la geographie d'une mission et ses parametres operationnels en aide a la decision structuree pour le personnel qualifie en SATP.
Soumettre les coordonnees d'un polygone geographique ou une limite KML/GeoJSON, la configuration de l'aeronef, la MTOW et l'intention VLOS.
Combiner le terrain, les obstacles, le contexte de l'espace aerien et les regles operationnelles documentees dans une chaine reproductible.
Generer un rapport cite et tracable pour la revision humaine, la planification de mission et la preparation du dossier de conformite.
Limite de l'aide a la decision : le logiciel Acanthus n'est pas une autorite aeronautique et ne delivre aucune autorisation de vol. Il ne remplace ni le jugement du pilote, ni la coordination avec NAV CANADA, ni les approbations applicables de Transports Canada.
Le programme d'aeronef physique et les outils de conformite fournissent un cas d'essai concret pour le logiciel en developpement.
Flightory Stallion VTOL construit sur mesure, immatriculation canadienne C-2608584630. La phase 1 utilise une MTOW estimee de reference de 3,0 kg.
Declaration d'assurance de la securite acceptee par Transports Canada pour les operations en espace aerien controle de classe C (Norme 922).
Des schemas structures, des regles et des resultats de validation reproductibles existent pour les dossiers operationnels VLOS et la tracabilite du dossier technique.
Gestionnaire de profils d'IA multi-modeles prenant en charge l'execution hors ligne souveraine (`Ollama`), le respect des plafonds de jetons CAO, la conformite aux normes AST et la tracabilite d'audit du journal quotidien.
Ingestion continue de la telemetrie de vol, tests de resistance HIL (Hardware-in-the-Loop) et banc de simulation de charge activement deployes pour la resilience du systeme.
Le flux d'analyse de site geospatial sur Google Cloud et les pipelines de raisonnement Gemini 3.7 Flash sont en prototypage actif.
L'architecture proposee separe le calcul spatial deterministe de la redaction assistee par l'IA et laisse les decisions reglementaires aux personnes qualifiees.
Heberger l'API d'analyse de site et les taches de traitement isolees.
Conserver les polygones, les donnees geospatiales et les livrables avec des identifiants tracables.
Executer des jointures spatiales, des controles de limites et des requetes d'analyse a grande echelle.
Evaluer les donnees de terrain et de surface, sous reserve d'un acces commercial et des conditions applicables.
Visualiser le contexte de mission et, lorsque pertinent, inspecter les environnements d'obstacles en 3D.
Rediger des rapports cites a partir des preuves calculees, sans decision reglementaire autonome.
Terminer la construction de l'aeronef, les preuves techniques et le produit minimal d'analyse de site par polygone.
Etendre le modele uniquement apres des essais, une evaluation des risques et des travaux d'autorisation distincts.
Evaluer la detection et l'evitement ainsi que les flux longue portee comme capacites futures validees separement.
Le Projet Acanthus est dirige par son fondateur Luc, a Quebec. Les demandes techniques, de programmes pour jeunes entreprises et de collaboration pilote sont bienvenues.